Technische Lösungen für den DREVO River Rover Restore S
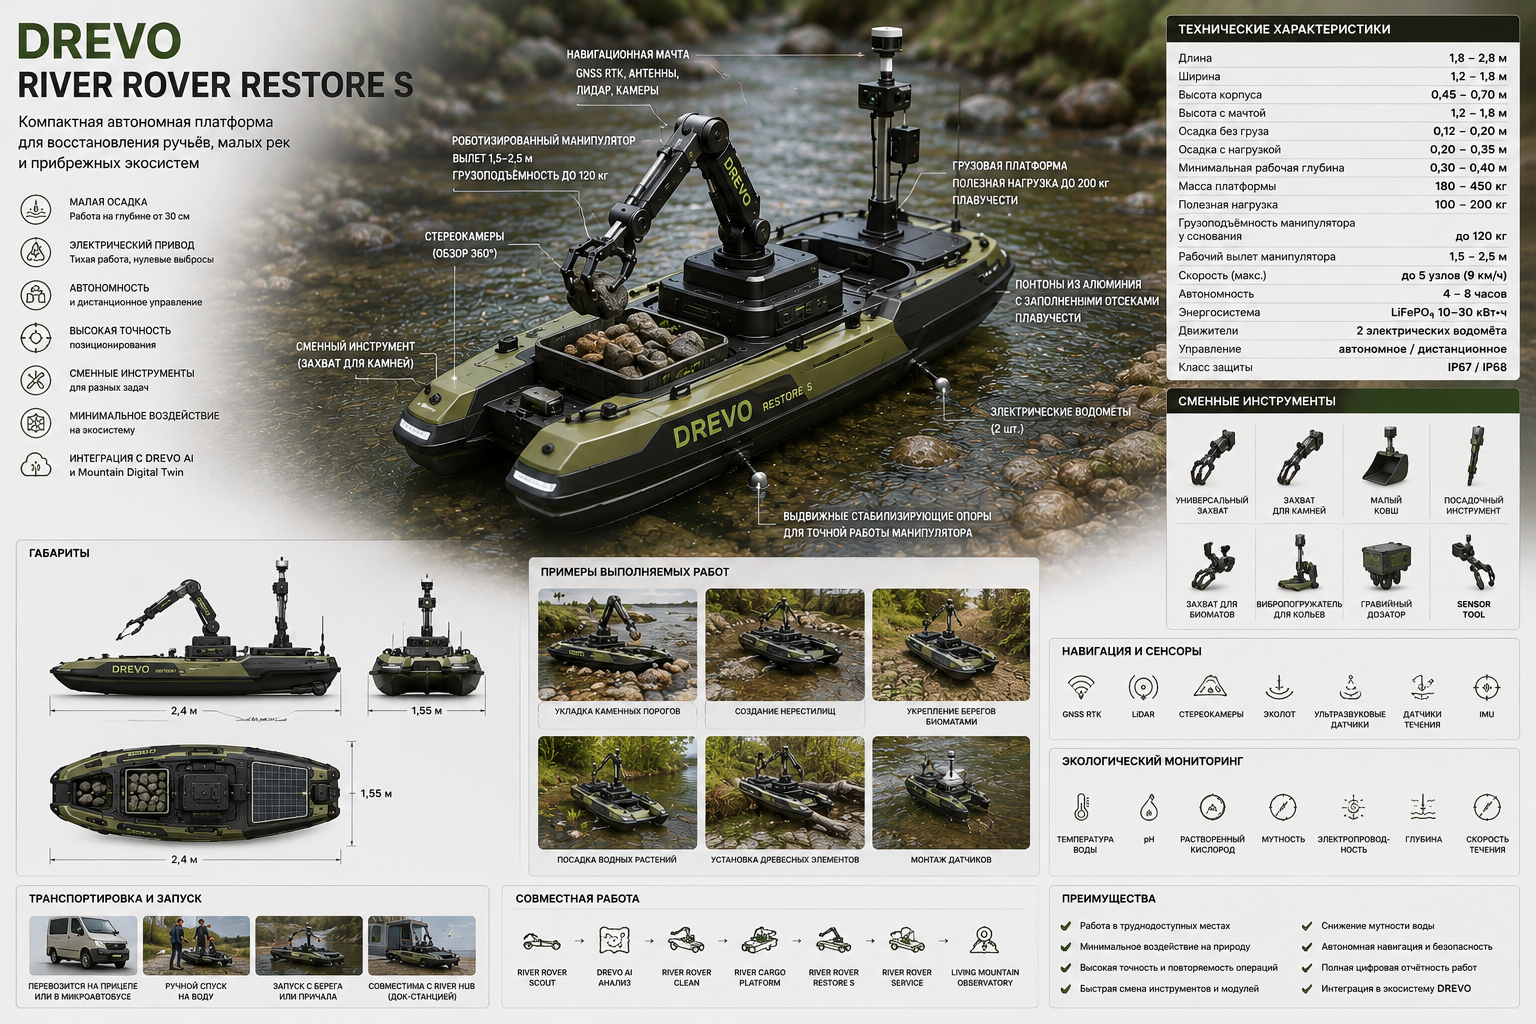
Kompakte Roboterplattform zur Renaturierung von Bächen und kleinen Flüssen
1. Grundlegendes Ingenieurkonzept
DREVO River Rover Restore SEs wäre ratsam, es nicht als verkleinerten Wasserbagger zu konstruieren, sondern als leichte modulare Plattform, die präzise Bergungsarbeiten durchführen kann.
Grundlegende Ingenieurprinzipien:
geringer Tiefgang;
niedriger Schwerpunkt;
Katamaran-Layout;
elektrischer Antrieb;
modularer Manipulator;
austauschbare Werkzeuge;
automatische Stabilisierung;
Möglichkeit der amphibischen Hinrichtung;
Arbeiten, ohne den Boden und die Ufer zu zerstören.
Das Hauptziel des ersten Prototyps war nicht maximale Leistung, sondern Zuverlässigkeit, Präzision und Wartungsfreundlichkeit.
2. Empfohlene Basiskonfiguration
Für den ersten Prototyp wird folgende Version vorgeschlagen:
DREVO River Rover Restaurierung S-250
Hauptparameter:
| Parameter | Designwert |
|---|---|
| Länge | 2,4 m |
| Breite | 1,55 m |
| Körpergröße | 0,55 m |
| Leergewicht | 280–380 kg |
| Nutzlast | bis zu 250 kg |
| Tiefgang ohne Ladung | 0,15–0,18 m |
| Tiefgang mit Ladung | 0,25–0,32 m |
| Arbeitstiefe | ab 0,35 m |
| Geschwindigkeit | bis zu 4 Knoten |
| Autonomie | 5–10 Stunden |
| Arbeitsbereich des Manipulators | bis zu 2 m |
| Tragfähigkeit des Manipulators | 50–100 kg |
3. Körper
Katamaran-Konzept
Es werden zwei unabhängige Pontons verwendet.
Vorteile:
hohe Seitenstabilität;
die Möglichkeit, das Instrument zwischen den Gehäusen zu platzieren;
geringer Tiefgang;
Stabilität während des Auslegerbetriebs;
die Möglichkeit, einen Ponton zu ersetzen;
einfacher Transport.
Pontonmaterialien
Es gibt drei Hauptlösungsmöglichkeiten.
Aluminiumgehäuse
Empfohlene Option für den ersten industriellen Prototypen.
Vorteile:
hohe Festigkeit;
Wartungsfreundlichkeit;
geringes Gewicht;
Schlagfestigkeit;
Möglichkeit der Schweißproduktion.
Empfohlenes Material:
Marine-Aluminiumlegierung;
Die Dicke des äußeren Blechs beträgt etwa 3–5 mm;
Innenwände alle 400–700 mm.
HDPE-Polyethylen
Geeignet für die Light-Version.
Vorteile:
Schlagfestigkeit;
Korrosionsbeständigkeit;
einfache Wartung.
Mängel:
Es ist schwieriger, den Kraftrahmen anzubringen;
höhere Verformung;
Präzise Reparaturen sind schwieriger durchzuführen.
Komposit
Geeignet für die Serienproduktion.
Vorteile:
geringes Gewicht;
komplexe hydrodynamische Form;
keine Korrosion.
Mängel:
teurere Produktion;
komplexe Reparaturen vor Ort.
Für den ersten Prototyp ist die Verwendung von Aluminium sinnvoller.
4. Kraftrahmen
Zwischen den Pontons ist ein räumlicher Rahmen installiert.
Es trägt Lasten von:
Manipulator;
Ladung;
Stabilisierungsstützen;
Werkzeuge;
Batterien;
Wellenbewegungen;
Aufprall auf ein Hindernis.
Empfohlenes Design:
Kraftrahmen aus Aluminium oder Stahl;
Querträger;
zentrale Plattform des Manipulators;
vier verstärkte Befestigungspunkte für Stabilisatoren;
Modulare Montagehilfen.
Für die Manipulatoreinheit empfiehlt es sich, einen separaten Stahl-Unterrahmen zu verwenden, der vom Aluminiumkörper isoliert ist.
5. Zentraler Arbeitskanal
Zwischen den Pontons sollte ein offener Arbeitskanal mit einer Breite von etwa: ...
0,45–0,70 m.
Damit können Sie:
Senken Sie den Eimer ab;
Pflanzen installieren;
Kies verlegen;
Ortssensoren;
Arbeite mit dem Boden;
Führen Sie eine Sichtprüfung durch.
Dieser Kanal ermöglicht es Ihnen, direkt unterhalb der Plattformmitte zu arbeiten, wo die Kippgefahr minimal ist.
6. Antriebssystem
Basisoption
Zwei unabhängige elektrische Wasserstrahlen.
Vorteile:
keine freiliegende Schraube;
Schutz von Fischen und Tieren;
Widerstandsfähigkeit gegen Gras und Äste;
hohe Manövrierfähigkeit;
Die Kurve ist fast genau auf der Stelle.
Empfohlene Leistung:
2 × 1,5–3 kW.
Alternative
Geschützte elektrische Außenbordmotoren.
Vorteile:
Zugänglichkeit;
einfacher Austausch;
niedriger Preis des Prototyps.
Mängel:
Gefahr, dass sich Gras und Netze verheddern;
höhere Anfälligkeit des Propellers.
Für kleine Bäche sind Wasserkanonen besser geeignet.
7. Stromversorgungssystem
Batterien
Es wird empfohlen, LiFePO₄ zu verwenden.
Vorteile:
hohe Brandsicherheit;
lange Lebensdauer;
stabile Spannung;
Beständigkeit gegen zyklische Belastung.
Geschätzte Kapazität:
20–40 kWh.
Es wird empfohlen, das Stromversorgungssystem in zwei unabhängige Stromkreise aufzuteilen.
Bewegungskontur
Nährt:
Wasserwerfer;
Navigation;
Verbindung.
Überblick über die Funktionsweise
Nährt:
Manipulator;
Pumps;
Aktor;
Werkzeuge.
Auf diese Weise wird der Ausfall eines einzelnen Stromkreises die Plattform nicht vollständig lahmlegen.
8. Austauschbare Batteriekartuschen
Es empfiehlt sich, die Batterien in zwei oder vier herausnehmbaren Kassetten unterzubringen.
Vorteile:
schneller Ersatz;
bequemer Service;
Möglichkeit der separaten Abrechnung;
Massenbilanzierung;
Reservierung.
Die Kassetten sind tief im Inneren der Pontons platziert, um den Schwerpunkt zu senken.
9. Manipulator
Empfohlene Ausführung
Kompakter elektrohydraulischer Manipulator mit drei oder vier Freiheitsgraden.
Hauptparameter:
| Parameter | Bedeutung |
|---|---|
| Arbeitsradius | 1,5–2,0 m |
| Last an der Basis | 80–100 kg |
| Frachtkapazität | 30–50 kg |
| Drehen | 270–360° |
| Gewicht | 60–120 kg |
| Genauigkeit | etwa 20–50 mm |
Warum nicht vollhydraulisch?
Klassische Hydrauliksysteme sind leistungsstark, aber:
schwer;
benötigt eine Pumpstation;
birgt die Gefahr eines Ölaustritts;
schwieriger instand zu halten.
Rationale Lösung:
elektrische Antriebe der Hauptgelenke;
Kompakte Hydraulik nur zum Greifen oder für schwere Werkzeuge.
10. Schnellwechsel-Werkzeugschnittstelle
Am Ende des Manipulators ist eine universelle automatische Kupplung installiert.
Sie übermittelt:
mechanische Belastung;
Stromversorgung;
digitales Signal;
Hydraulikdruck, falls erforderlich.
Ein Werkzeugwechsel kann durchgeführt werden:
automatisch an der Landstation;
manuell;
vom River Rover Service-Roboter.
11. Grundlegende Arbeitswerkzeuge
Universal greifen
Verwendungszweck:
Steine;
Holz;
Biomatte;
Container.
kleine Schöpfkelle
Volumen:
10–30 Liter.
Nur für lokale Arbeiten verwendet.
Steine einfangen
Verfügt über weiche oder austauschbare Schwämme.
Ermöglicht das präzise Verlegen von Steinen.
Kiesspender
Es handelt sich um einen kleinen Bunker mit verstellbarer Klappe.
Wird zur Schaffung von Laichplätzen verwendet.
Pflanzbohrer
Er macht ein kleines Loch in die Erde und setzt die Pflanze hinein.
Vibrations-Pfahlsetzer
Verwendungszweck:
Biomattenbefestigungen;
Montage von Holzankern;
Die Entstehung von Faszinen.
Biomat-Erfassung
Wickelt auf und fixiert gerolltes Material.
Hydroseeding-Modul
Beinhaltet:
kleiner Tank;
Pumpe;
Sprühdüse;
Mischer.
12. Plattformstabilisierung
Der Betrieb eines Manipulators ohne Stabilisierung ist gefährlich.
Es wird empfohlen, vier Systeme gleichzeitig zu verwenden.
Einziehbare Bodenstützen
Vier Teleskopstative.
Sie:
am Boden anliegen;
Entladen von Pontons;
Nickbewegung reduzieren;
Die Plattform muss repariert werden.
Arbeitstakt:
etwa 0,5–1,5 m.
Seitliche aufblasbare Blasen
Sie sind entlang der Pontons aufgestellt.
Gebraucht:
beim Betrieb des Manipulators;
mit ungleichmäßiger Last;
im Notfall.
Aktives Ballast
In den Pontons sind kleine Ballasttanks untergebracht.
Die Pumpen verteilen das Wasser zwischen der linken und der rechten Seite neu.
Elektronische Abflugbeschränkung
Das System begrenzt automatisch die Bewegung des Manipulators im Falle einer gefährlichen Neigung.
13. Stabilitätssensoren
Die Plattform ist ausgestattet mit:
Zweikanal-IMU;
Rollsensoren;
Trimm-Sensoren;
Niederschlagssensoren;
Drucksensoren in den Halterungen;
Dehnungsmessstreifen für Manipulatoren;
Ladeflächensensoren.
DREVO AI berechnet den zulässigen Arbeitsradius in Echtzeit.
14. Navigation
Grundausstattung:
GNSS RTK;
NASE;
LiDAR;
Stereokameras;
Ultraschallsensoren;
Sonar;
Tiefensensor;
Aktueller Drehzahlsensor.
Arbeiten ohne GNSS
In bewaldeten Schluchten kann das Satellitensignal instabil sein.
Daher muss die Plattform Folgendes verwenden:
visuelle Odometrie;
LiDAR SLAM;
Leuchttürme an der Küste;
lokale Funkkennzeichnungen;
digitale Karte des Flussbetts.
15. Kameras
Es wird empfohlen, Folgendes zu installieren:
RGB-Frontkamera;
Rückkamera;
zwei seitliche Kameras;
Kamera am Manipulator;
Unterwasserkamera;
Wärmebildkamera optional.
Die Kamera des Geräts ist besonders wichtig für das präzise Platzieren von Steinen und das Einpflanzen von Pflanzen.
16. Sonar- und Bodenkartierung
Für die Kompaktversion genügt Folgendes:
Einzelstrahl-Echolot;
Seitensonar in erweiterter Ausführung;
Tiefensensor;
Unterwasserkamera.
Das System erstellt:
Bodenprofil;
Hinderniskarte;
Sedimentkarte;
Karte der abgeschlossenen Arbeiten.
17. Umweltsensoren
Grundausstattung:
Wassertemperatur;
pH-Wert;
gelöster Sauerstoff;
elektrische Leitfähigkeit;
Trübung;
ORP;
Strömungsgeschwindigkeit.
Optional:
Nitrat;
Phosphat;
Chlorophyll;
Ammonium;
Erdölprodukte.
18. Trübungskontrolle
Während der Bodenarbeiten sollte das System automatisch Folgendes tun:
die anfängliche Trübung messen;
Schalten Sie das Arbeitsgerät ein;
den Zug steuern;
Werkzeuggeschwindigkeit reduzieren;
Die Arbeit wird eingestellt, sobald der Schwellenwert überschritten ist.
Zur Lokalisierung von Schwebstoffen können Sie Folgendes verwenden:
kleine, schwebende Bildschirme;
untere Bildschirme;
temporäre Filtermatten.
19. Modulares Frachtabteil
Der Laderaum ist als austauschbare Kassette ausgeführt.
Optionen:
Steingefäß;
Kiesbehälter;
Pflanzenkassette;
Biomattenrollen;
Werkzeugbehälter;
wissenschaftliches Modul;
Batteriemodul.
Fixierung:
vier automatische Verriegelungen;
Leitfäden;
elektrischer Steckverbinder;
RFID-Identifizierung des Moduls.
20. Amphibische Version
Für Sümpfe und sehr flache Bereiche kann ein abnehmbares Fahrgestell verwendet werden.
Optionen:
Mini-Raupen
Sie sind an den Seiten der Pontons angebracht.
Vorteile:
Bewegung durch Schlick;
an Land gehen;
hoher Schub.
Schraubenpropeller
Geeignet für Sümpfe, kann aber stärkere Auswirkungen auf den Boden haben.
Einziehbare Räder
Eine einfache Möglichkeit, abzusteigen und an einem festen Ufer anzukommen.
Für den ersten Prototyp ist es sinnvoller, abnehmbare elektrische Gleismodule zu verwenden.
21. Landanlegestelle
DREVO River Hub S muss Folgendes bieten:
Laden;
Batteriewechsel;
Werkzeugwechsel;
Verladematerialien;
Abfallentladung;
Waschbecken;
Diagnostik;
Datenübertragung.
Für kleine Flüsse kann die Station als mobiler Anhänger konzipiert werden.
22. Softwarearchitektur
Das Kontrollsystem besteht aus mehreren Ebenen.
Sicherheitskontrolleur
Verantwortlich für:
Not-Aus;
Rollbegrenzung;
Laufwerksschutz;
Rückkehr zum Ausgangspunkt.
Navigationssteuerung
Verantwortlich für:
Route;
Halteposition;
Hindernisvermeidung;
Gegen den Strom schwimmen.
Manipulatorsteuerung
Verwaltet:
Handbahn;
Werkzeug;
den Aufwand begrenzen;
Entschädigung für das Pitching.
Missionsleiter
Erhält eine Aufgabe von DREVO AI.
Zum Beispiel:
12 Steine verlegen;
8 m Biomatte verlegen;
pflanzen Sie 40 Pflanzen;
Installieren Sie den Sensor.
23. Steuermodi
Vollständig autonom
Für wiederholbare Arbeitsgänge.
Kontrollierte Autonomie
Der Roboter führt Aktionen automatisch aus, der Bediener bestätigt kritische Schritte.
Fernbedienung
Für schwierige Bedingungen.
Manuelle Servicekontrolle
Wird für Reparatur- und Justierungsarbeiten verwendet.
Im ersten Prototyp sollte der Hauptmodus wie folgt aussehen:
Kontrollierte Autonomie mit der Möglichkeit der vollständigen Fernüberwachung.
24. Kommunikation
Hauptkanäle:
4G/5G;
W-lan;
industrielle Funkkommunikation;
Satellitenempfang optional.
Wenn die Verbindung abbricht, wird der Roboter:
führt die sichere Bewegung durch;
klappt den Manipulator ein;
hebt das Instrument an;
kehrt zum Kontrollpunkt zurück;
Speichert Daten lokal.
25. Sicherheit
Obligatorische Systeme:
physischer Not-Aus-Knopf;
Ferngesteuerter Not-Aus;
Begrenzung der Manipulatorkraft;
Anerkennung von Menschen und Tieren;
Schutz von Umzugsunternehmen;
automatische Auslegerklappfunktion;
Notauftriebszylinder;
Notstrombatterie für die Kommunikation;
Licht- und Tonsignale.
26. Empfohlene Fertigkomponenten
Für den ersten Prototypen ist es sinnvoll, vorgefertigte Industriekomponenten zu verwenden:
elektrische Wasserkanonen;
Marine GNSS RTK-Empfänger;
industrielles LiDAR;
versiegelte Stereokameras;
Fertiger Kompaktmanipulator;
LiFePO₄-Batteriemodule;
elektrische Linearantriebe;
Industriesteuerungen;
Fertige Wasserqualitätssensoren.
Die interne Entwicklung sollte sich auf Folgendes konzentrieren:
Kraftrahmen;
Stabilisierungssystem;
Schnellwechselwerkzeuge;
Softwareintegration;
Anpassung an die Flussbedingungen.
27. Phasen der Prototypentwicklung
Phase 1. Schwimmendes Chassis
Erstellen:
Ponton;
rahmen;
Antrieb;
Batterien;
grundlegende Navigation.
Schritt 2. Fernbedienung
Überprüfen:
Wendigkeit;
Sediment;
Stabilität;
Bewegung in der Strömung.
Phase 3. Manipulator
Installieren:
Pfeil;
erfassen;
Wägezellen.
Phase 4. Stabilisierung
Hinzufügen:
Stützen;
Zylinder;
Rollkontrolle.
Phase 5. Das erste Arbeitswerkzeug
Es wird empfohlen, mit einem Universalgriff zu beginnen.
Phase 6. Automatisierung
Hinzufügen:
Halteposition;
Einschränkung des Arbeitsbereichs;
halbautomatische Steinverlegung.
Phase 7. Umweltwerkzeuge
Hinzufügen:
Landemodul;
Kiesstreuer;
Biomatten.
28. Rationale Version des ersten Prototyps
Der erste Prototyp sollte nicht alle Funktionen auf einmal enthalten.
Optimale Konfiguration:
Aluminium-Katamaran;
Länge 2,4 m;
Breite 1,55 m;
zwei Wasserstrahlen mit je 2 kW Leistung;
Batterie 25–30 kWh;
Manipulator bis zu 80 kg an der Basis;
Universalgriff;
vier untere Stützen;
GNSS RTK;
Kameras;
einfaches Echolot;
Rollsensoren;
Fernbedienung;
halbautomatische Positionshaltung.
Ein solcher Prototyp wird bereits in der Lage sein:
Steine legen;
Äste versetzen;
Biomatten installieren;
Ortssensoren;
kleinere Restaurierungsarbeiten durchführen.
29. Wichtigste technische Risiken
Kritische Projektrisiken:
Der Manipulator ist zu schwer;
hoher Schwerpunkt;
unzureichende Rahmensteifigkeit;
Stabilitätsverlust beim Abschuss des Pfeils;
Verwicklung von Vegetation um Propeller;
schlechte GNSS-Leistung im Wald;
Beschädigung des Rumpfes durch Steine;
übermäßige Komplexität der ersten Version;
Wassereintritt in Elektronikgeräte;
Verunreinigung von Wasser durch Hydraulikflüssigkeit.
Daher sollte der erste Prototyp so einfach wie möglich sein und für die Verwendung mit Objekten mit einem Gewicht von bis zu 50–80 kg ausgelegt sein.
Abschluss
Die realistischste technische Lösung fürDREVO River Rover Restore S— ein kompakter Aluminium-Katamaran mit zwei elektrischen Wasserstrahlantrieben, tief montierten Batterien, einem kleinen Manipulator, vier Stabilisierungsbeinen und modularen Instrumenten.
Die Stärke der Plattform sollte nicht im Heben schwerer Gegenstände liegen, sondern in ihrer Fähigkeit, Hunderte von präzisen Operationen autonom durchzuführen:
kleine Steine legen;
Holzelemente einbauen;
Kies verteilen;
sichere Biomatten;
Pflanzen Pflanzen;
Sensoren installieren.
Dieser Ansatz ermöglicht es uns, einen wirklich funktionsfähigen Prototypen ohne übermäßiges Gewicht, Kosten oder technische Komplexität zu erstellen.