Solutions techniques pour le DREVO River Rover Restore S
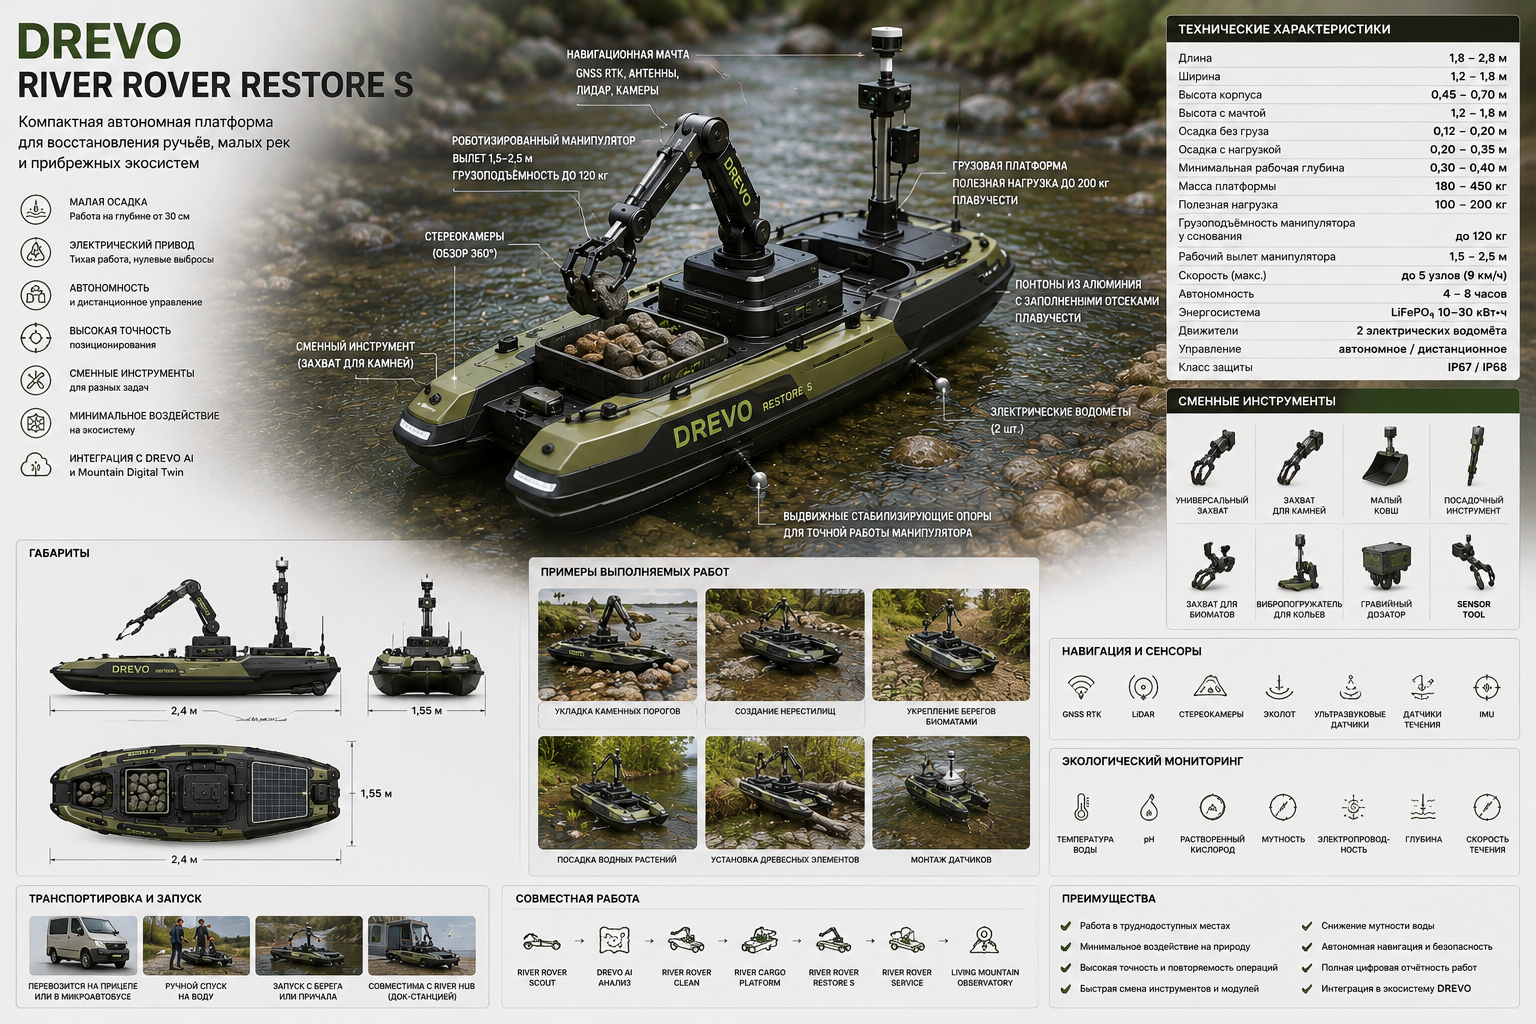
Plateforme robotique compacte pour la restauration des cours d'eau et des petites rivières
1. Concept de base de l'ingénierie
DREVO River Rover Restaure SIl serait préférable de la concevoir non pas comme une excavatrice hydraulique à échelle réduite, mais comme une plateforme modulaire légère capable d'effectuer des opérations de récupération précises.
Principes fondamentaux de l'ingénierie :
faible tirant d'eau;
centre de gravité bas ;
aménagement catamaran ;
entraînement électrique ;
manipulateur modulaire ;
outils remplaçables ;
stabilisation automatique ;
possibilité d'exécution amphibie ;
travailler sans détruire le fond et les berges.
L'objectif principal du premier prototype n'était pas la puissance maximale, mais la fiabilité, la précision et la facilité d'entretien.
2. Configuration de base recommandée
Pour le premier prototype, la version suivante est proposée :
DREVO River Rover Restaure S-250
Paramètres principaux :
| Paramètre | Valeur de conception |
|---|---|
| Longueur | 2,4 m |
| Largeur | 1,55 m |
| Taille du corps | 0,55 m |
| Poids à vide | 280–380 kg |
| Charge utile | jusqu'à 250 kg |
| Tirant d'eau sans cargaison | 0,15–0,18 m |
| Tirant d'eau avec cargaison | 0,25–0,32 m |
| Profondeur de travail | à partir de 0,35 m |
| Vitesse | jusqu'à 4 nœuds |
| Autonomie | 5 à 10 heures |
| Portée de travail du manipulateur | jusqu'à 2 m |
| Capacité de charge du manipulateur | 50–100 kg |
3. Corps
Projet de catamaran
Deux pontons indépendants sont utilisés.
Avantages :
grande stabilité latérale ;
la possibilité de placer l'instrument entre les boîtiers ;
faible tirant d'eau;
stabilité pendant le fonctionnement de la flèche ;
la possibilité de remplacer un ponton;
Transport facile.
Matériaux pour pontons
Il existe trois solutions principales possibles.
Corps en aluminium
Option recommandée pour le premier prototype industriel.
Avantages :
haute résistance ;
maintenabilité ;
léger;
résistance aux chocs ;
Possibilité de production par soudage.
Matériel recommandé :
alliage d'aluminium marin ;
l'épaisseur de la feuille extérieure est d'environ 3 à 5 mm ;
cloisons internes tous les 400 à 700 mm.
polyéthylène haute densité (PEHD)
Convient à la version légère.
Avantages :
résistance aux chocs ;
résistance à la corrosion ;
Entretien facile.
Défauts:
Il est plus difficile de fixer le cadre d'alimentation ;
déformation plus élevée ;
Il est plus difficile d'effectuer des réparations de précision.
Composite
Adapté à la production en série.
Avantages :
léger;
forme hydrodynamique complexe ;
Aucune corrosion.
Défauts:
production plus coûteuse ;
réparations complexes sur le terrain.
Pour le premier prototype, il est plus rationnel d'utiliser de l'aluminium.
4. Cadre de puissance
Une structure spatiale est installée entre les pontons.
Il supporte des charges provenant de :
manipulateur;
cargaison;
supports stabilisateurs ;
outils;
piles ;
mouvements de vagues ;
impact avec un obstacle.
Conception recommandée :
châssis en aluminium ou en acier ;
poutres transversales;
plateforme centrale du manipulateur ;
quatre points de renfort pour les stabilisateurs ;
Guides de montage modulaires.
Pour le dispositif de manipulation, il est conseillé d'utiliser un sous-châssis en acier séparé, isolé du corps en aluminium.
5. Canal de travail central
Un chenal de travail ouvert d'environ : largeur doit être laissé entre les pontons :
0,45–0,70 m.
Grâce à lui, vous pouvez :
abaisser le seau ;
installer des plantes ;
étaler du gravier ;
placer des capteurs ;
travailler avec le bas ;
effectuer une inspection visuelle.
Ce canal permet de travailler directement sous le centre de la plateforme, où le risque de basculement est minimal.
6. Système de propulsion
Option de base
Deux jets d'eau électriques indépendants.
Avantages :
aucune vis apparente ;
protection des poissons et des animaux;
résistance aux herbes et aux branches ;
grande maniabilité ;
Le virage est quasiment instantané.
Puissance recommandée :
2 × 1,5–3 kW.
Alternative
Moteurs hors-bord électriques protégés.
Avantages :
accessibilité;
remplacement facile ;
Prix bas du prototype.
Défauts:
risque d'emmêlement de l'herbe et des filets ;
vulnérabilité accrue de l'hélice.
Pour les petits cours d'eau, les canons à eau sont préférables.
7. Système d'alimentation électrique
Batteries
Il est recommandé d'utiliser du LiFePO₄.
Avantages :
sécurité incendie élevée ;
longue durée de vie ;
tension stable ;
résistance aux charges cycliques.
Capacité estimée :
20–40 kWh.
Il est recommandé de diviser le système électrique en deux circuits indépendants.
Contour de mouvement
Nourrit :
canons à eau ;
navigation;
connexion.
Aperçu des mécanismes de fonctionnement
Nourrit :
manipulateur;
pompes;
actionneur ;
outils.
De cette manière, la défaillance d'un circuit n'immobilisera pas complètement la plateforme.
8. Cartouches de batterie remplaçables
Il est conseillé de placer les piles dans deux ou quatre cassettes amovibles.
Avantages :
remplacement rapide ;
service pratique;
possibilité de facturation séparée ;
équilibrage des masses ;
réservation.
Les cassettes sont placées bas à l'intérieur des pontons afin d'abaisser le centre de gravité.
9. Manipulateur
Conception recommandée
Manipulateur électrohydraulique compact à trois ou quatre degrés de liberté.
Paramètres principaux :
| Paramètre | Signification |
|---|---|
| Rayon de travail | 1,5–2,0 m |
| Charge à la base | 80–100 kg |
| Cargaison à pleine capacité | 30–50 kg |
| Tourner | 270–360° |
| Poids | 60–120 kg |
| Précision | environ 20 à 50 mm |
Pourquoi pas une solution entièrement hydraulique ?
Les systèmes hydrauliques classiques sont puissants, mais :
lourd;
nécessite une station de pompage ;
crée un risque de fuite d'huile ;
plus difficile à entretenir.
Solution rationnelle :
entraînements électriques des articulations principales ;
Système hydraulique compact pour la préhension ou les outils lourds uniquement.
10. Interface d'outil à changement rapide
Un embrayage automatique universel est installé à l'extrémité du manipulateur.
Elle transmet :
charge mécanique ;
alimentation électrique ;
signal numérique ;
pression hydraulique si nécessaire.
Le changement d'outil peut être effectué :
automatiquement à la station côtière ;
manuellement;
par le robot de service River Rover.
11. Outils de travail de base
Prise universelle
Utilisé pour :
pierres;
bois;
biomat;
conteneurs.
petite louche
Volume:
10 à 30 litres.
Utilisé uniquement pour un usage local.
Pierres de capture
Comporte des éponges douces ou remplaçables.
Permet de poser les pierres avec précision.
distributeur de gravier
Il s'agit d'un petit bunker équipé d'un amortisseur réglable.
Utilisé pour créer des zones de frai.
Tarière de plantation
Il creuse un petit trou dans la terre et y place la plante.
poseur de piquets vibrant
Utilisé pour :
fixations pour biomat ;
installation d'ancrages en bois ;
création de fascines.
Capture de biomat
Déroule et fixe les matériaux enroulés.
module d'hydroensemencement
Comprend :
petit réservoir ;
pompe;
buse de pulvérisation ;
mixer.
12. Stabilisation de la plateforme
L'utilisation d'un manipulateur sans stabilisation est dangereuse.
Il est recommandé d'utiliser quatre systèmes simultanément.
Supports inférieurs rétractables
Quatre trépieds télescopiques.
Ils:
reposer contre le fond ;
déchargement des pontons;
réduire le lancer;
Réparer la plateforme.
Coup de travail :
environ 0,5 à 1,5 m.
vessies gonflables latérales
Ils sont placés le long des pontons.
Utilisé:
lors de la manipulation du manipulateur ;
avec une charge inégale ;
en cas d'urgence.
ballast actif
De petits réservoirs de ballast sont placés à l'intérieur des pontons.
Les pompes redistribuent l'eau entre les côtés gauche et droit.
Restriction électronique de départ
Le système limite automatiquement le mouvement du manipulateur en cas d'inclinaison dangereuse.
13. Capteurs de stabilité
La plateforme est équipée de :
centrale inertielle à double canal ;
capteurs de roulis ;
capteurs de garniture ;
capteurs de précipitations ;
capteurs de pression dans les supports ;
jauges de contrainte du manipulateur ;
Capteurs de charge du pont de chargement.
DREVO AI calcule le rayon d'action autorisé en temps réel.
14. Navigation
Ensemble de base :
GNSS RTK ;
NEZ;
LiDAR ;
caméras stéréo ;
capteurs ultrasoniques ;
sonar;
capteur de profondeur ;
Capteur de vitesse actuel.
Utilisation sans GNSS
Dans les gorges boisées, le signal satellite peut être instable.
Par conséquent, la plateforme doit utiliser :
odométrie visuelle ;
LiDAR SLAM ;
phares côtiers;
Étiquettes radio locales ;
Carte numérique du lit de la rivière.
15. Appareils photo
Il est recommandé d'installer :
Caméra RVB frontale ;
caméra arrière ;
deux caméras latérales ;
caméra sur le manipulateur ;
caméra sous-marine ;
Caméra thermique en option.
La caméra intégrée à l'outil est particulièrement importante pour le placement précis des pierres et la plantation des plantes.
16. Sonar et cartographie des fonds marins
Pour la version compacte, il suffit de :
sondeur à faisceau unique ;
sonar latéral en version étendue ;
capteur de profondeur ;
caméra sous-marine.
Le système construit :
profil inférieur ;
carte des obstacles ;
carte des sédiments ;
plan des travaux terminés.
17. Capteurs environnementaux
Ensemble de base :
température de l'eau ;
pH ;
oxygène dissous ;
conductivité électrique ;
turbidité;
ORP;
vitesse d'écoulement.
Facultatif:
nitrate;
phosphate;
chlorophylle;
ammonium;
produits pétroliers.
18. Contrôle de la turbidité
Lors des travaux de fond, le système devrait automatiquement :
mesurer la turbidité initiale ;
mettre en marche l'outil de travail ;
contrôler le train ;
réduire la vitesse de l'outil ;
Arrêter le travail lorsque le seuil est dépassé.
Pour localiser les matières en suspension, vous pouvez utiliser :
petits écrans flottants ;
écrans inférieurs;
Tapis filtrants temporaires.
19. Compartiment de chargement modulaire
Le compartiment de chargement se présente sous la forme d'une cassette remplaçable.
Options :
récipient en pierre ;
conteneur à gravier;
cassette pour plantes ;
rouleaux de biomat;
conteneur à outils;
module scientifique ;
module de batterie.
Fixation:
quatre serrures automatiques ;
guides;
connecteur électrique ;
Identification RFID du module.
20. Version amphibie
Pour les marais et les zones très peu profondes, un châssis amovible peut être utilisé.
Options :
Mini chenilles
Ils sont installés sur les côtés des pontons.
Avantages :
mouvement à travers le limon;
débarquement;
poussée élevée.
hélices
Convient aux zones marécageuses, mais peut avoir un impact plus important sur le sol.
Roues rétractables
Une solution simple pour descendre et rejoindre la rive.
Pour le premier prototype, il est plus rationnel d'utiliser des modules de voie électrique amovibles.
21. Station d'amarrage à quai
DREVO River Hub S doit fournir :
recharge ;
remplacement de la batterie ;
changement d'outils ;
chargement des matériaux ;
déchargement des déchets ;
couler;
diagnostics;
transfert de données.
Pour les petites rivières, la station peut être conçue comme une remorque mobile.
22. Architecture logicielle
Le système de contrôle comporte plusieurs niveaux.
Contrôleur de sécurité
Responsable de:
arrêt d'urgence ;
limitation de jet ;
protection du disque dur ;
Retour à la base.
Contrôleur de navigation
Responsable de:
itinéraire;
maintenir la position ;
évitement des obstacles ;
aller à contre-courant.
Contrôleur de manipulateur
Gère :
trajectoire de la main ;
outil;
limiter l'effort ;
compensation pour les lancers.
Contrôleur de mission
Reçoit une tâche de DREVO AI.
Par exemple:
installer 12 pierres ;
poser 8 m de biomat ;
planter 40 plantes;
installer le capteur.
23. Modes de contrôle
Entièrement autonome
Pour les opérations répétables.
Autonomie contrôlée
Le robot exécute les actions automatiquement, l'opérateur confirme les étapes critiques.
Télécommande
Pour les conditions difficiles.
Contrôle manuel du service
Utilisé pour la réparation et le réglage.
Sur le premier prototype, le mode principal devrait être :
autonomie contrôlée avec possibilité d'interception à distance complète.
24. Communication
Chaînes principales :
4G/5G ;
Wi-Fi ;
communication radio industrielle ;
Chaîne satellite en option.
En cas de perte de connexion, le robot :
effectue un mouvement en toute sécurité ;
replie le manipulateur ;
soulève l'instrument ;
retourne au point de contrôle ;
Enregistre les données localement.
25. Sécurité
Systèmes obligatoires :
bouton d'urgence physique ;
Arrêt d'urgence à distance ;
limiter la force du manipulateur ;
reconnaissance des personnes et des animaux;
protection des déménageurs;
Repliage automatique de la flèche ;
bouteilles de flottaison d'urgence ;
batterie de communication de secours ;
Signaux lumineux et sonores.
26. Composants prêts à l'emploi recommandés
Pour le premier prototype, il est logique d'utiliser des composants industriels prêts à l'emploi :
canons à eau électriques ;
Récepteurs GNSS RTK marins ;
LiDAR industriel ;
caméras stéréo étanches ;
manipulateur compact prêt à l'emploi ;
modules de batterie LiFePO₄ ;
actionneurs linéaires électriques ;
contrôleurs industriels ;
Capteurs de qualité de l'eau prêts à l'emploi.
Le développement interne devrait se concentrer sur :
cadre de puissance;
système de stabilisation ;
outils à changement rapide ;
intégration logicielle ;
adaptation aux conditions fluviales.
27. Étapes du prototypage
Étape 1. Châssis flottant
Créer:
ponton;
cadre;
propulsion;
piles ;
Navigation de base.
Étape 2. Télécommande
Vérifier:
maniabilité;
sédiment;
stabilité;
mouvement dans le courant.
Étape 3. Manipulateur
Installer:
flèche;
capturer;
capteurs de force.
Étape 4. Stabilisation
Ajouter:
supports;
cylindres;
contrôle du roulis.
Étape 5. Le premier outil de travail
Il est recommandé de commencer par une poignée universelle.
Étape 6. Automatisation
Ajouter:
maintenir la position ;
restriction de la zone de travail ;
Pose de pierres semi-automatique.
Étape 7. Outils environnementaux
Ajouter:
module d'atterrissage ;
distributeur de gravier ;
tapis biologiques.
28. Version rationnelle du premier prototype
Le premier prototype ne doit pas inclure toutes les fonctionnalités simultanément.
Configuration optimale :
catamaran en aluminium ;
longueur 2,4 m ;
largeur 1,55 m ;
deux jets d'eau de 2 kW chacun ;
batterie 25–30 kWh ;
manipulateur jusqu'à 80 kg à la base ;
poignée universelle ;
quatre supports inférieurs ;
GNSS RTK ;
caméras ;
simple sondeur à écho ;
capteurs de roulis ;
télécommande;
maintien de position semi-automatique.
Un tel prototype sera déjà capable de :
poser des pierres;
déplacer les branches ;
installer des tapis biodégradables ;
placer des capteurs ;
effectuer des travaux de restauration mineurs.
29. Principaux risques techniques
Risques critiques du projet :
Le manipulateur est trop lourd ;
centre de gravité élevé ;
rigidité du cadre insuffisante ;
perte de stabilité lors du lancement de la flèche ;
enroulement de la végétation sur les hélices ;
mauvaises performances GNSS en forêt ;
dommages à la coque causés par des pierres ;
complexité excessive de la première version ;
infiltration d'eau dans les appareils électroniques ;
Contamination de l'eau par du fluide hydraulique.
Par conséquent, le premier prototype doit être aussi simple que possible et conçu pour fonctionner avec des objets pesant jusqu'à 50-80 kg.
Conclusion
La solution technique la plus réaliste pourDREVO River Rover Restaure S— un catamaran compact en aluminium avec deux hydrojets électriques, des batteries montées bas, un petit manipulateur, quatre pieds stabilisateurs et des instruments modulaires.
La force de la plateforme ne doit pas résider dans le levage d'objets lourds, mais dans sa capacité à effectuer de manière autonome des centaines d'opérations précises :
déposer de petites pierres ;
installer des éléments en bois ;
répartir le gravier;
tapis biologiques sécurisés ;
planter des plantes;
installer des capteurs.
Cette approche nous permet de créer un prototype véritablement fonctionnel sans poids, coût ou complexité technique excessifs.