Відновлення річкового ровера DREVO L
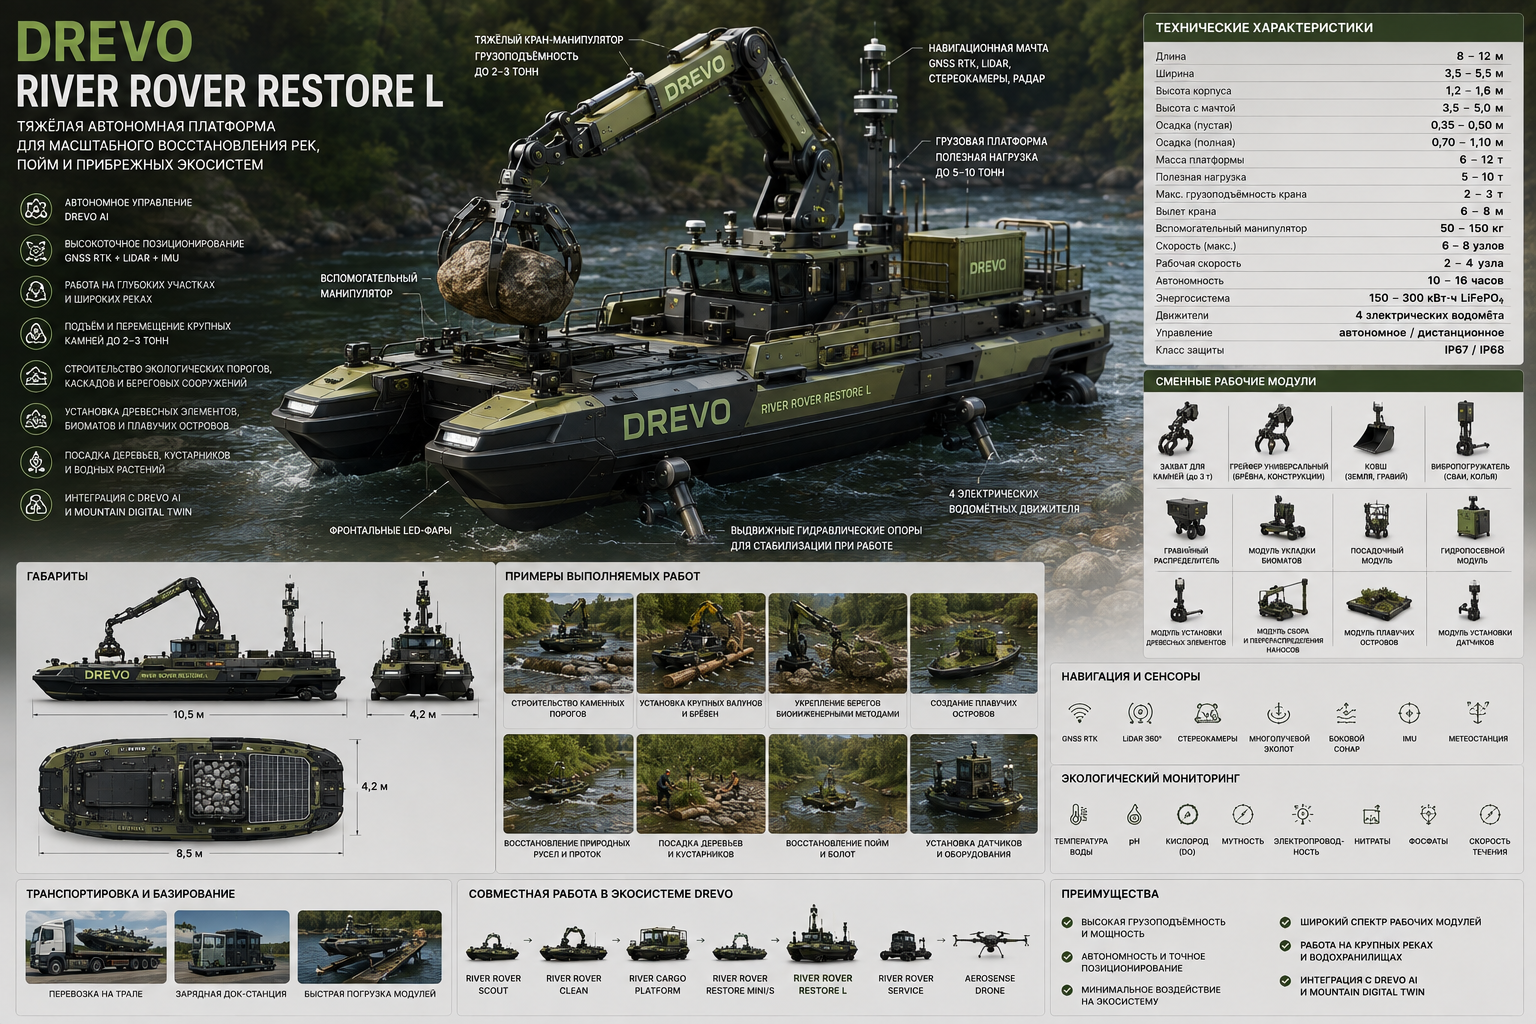
Важка автономна роботизована платформа для інженерного відновлення річок, заплав та прибережних екосистем
Концепція
DREVO Рівер Ровер Відновлення L (RRR-L) - важка автономна інженерна платформа, призначена для виконання масштабних природовідновлювальних робіт на великих річках, озерах, водосховищах, заплавах та дельтах.
Restore L є найпотужнішим представником сімейства Відновлення річки Ровер та здатний виконувати роботи, які сьогодні вимагають застосування екскаваторів, плавкранів, барж та спеціалізованих будівельних суден.
Головна особливість платформи - поєднання високої вантажопідйомності, автономної навігації, роботизованого маніпулятора та цифрового керування через ДЕРЕВНИЙ ШТУЧНИЙ УМІН і Гірський цифровий двійник.
Головний принцип:
Тяжкі відновлювальні роботи з мінімальним впливом на екосистему.
Основні завдання
Платформа призначена для:
відновлення великих річкових русел;
будівництва каскадів та екологічних порогів;
відновлення заплав;
створення нерестових комплексів;
розміщення великих валунів;
встановлення деревних гідротехнічних конструкцій;
відновлення заболочених територій;
створення нових рукавів рік;
будівництва плавучих боліт;
формування фільтраційних зон;
встановлення інженерних модулів Living Mountain Observatory.
Основні сфери застосування
Використовується:
великі річки;
широкі гірські долини;
озера;
водосховища;
заплави;
дельти;
естуарій;
лагуни;
прибережні зони.
Архітектура платформи
Restore L будується за тяжкою катамаранною схемою.
Компонування включає:
два великі водовипромінюючі понтони;
центральну надміцну силову раму;
вантажну палубу;
важкий роботизований кран-маніпулятор;
допоміжний маніпулятор;
контейнерну систему;
гідравлічні стабілізатори;
баластові цистерни;
силову енергетичну установку;
автоматичну систему позиціонування
Основні розміри
| Параметр | Проектне значення |
|---|---|
| Довжина | 8–12 м |
| Ширина | 3,5–5,5 м |
| Висота корпусу | 1,2–1,6 м |
| Висота з щоглою | 3,5–5 м |
| Опад без вантажу | 0,35–0,50 м |
| Опад при повному завантаженні | 0,70–1,10 м |
| Маса платформи | 6-12 т |
| Корисне навантаження | 5-10 т |
Силова конструкція
Основою платформи є зварна просторова рама.
Матеріали:
морський алюмінієвий сплав;
високоміцна конструкційна сталь у вузлах високого навантаження;
антикорозійний захист.
Рама розраховується на:
підйом важких валунів;
роботу крана;
транспортування контейнерів;
динамічні навантаження під час хвилювання.
Вантажна палуба
Корисна площа:
15–30 м².
Призначена для:
валунів;
гравію;
деревини;
контейнерів;
інженерних модулів;
будівельних матеріалів;
рослин.
Передбачені стандартні контейнерні кріплення та напрямні для швидкої заміни модулів.
Роботизований кран-маніпулятор
Головний робочий інструмент платформи.
Проектні характеристики:
| Параметр | Значення |
|---|---|
| Максимальний виліт | 6–8 м |
| Вантажопідйомність біля основи | 2-3 т |
| Вантажопідйомність на повному вильоті | 500-1000 кг |
| Кут повороту | 360° |
| Кількість ступенів свободи | 6–7 |
Використовуються:
автоматична компенсація хитавиці;
обмеження навантаження;
управління за цифровою моделлю;
напівавтоматичний режим укладання.
Допоміжний маніпулятор
Використовується для:
посадки рослин;
встановлення датчиків;
встановлення біоматів;
точних операцій.
Вантажопідйомність:
50-150 кг.
Змінні робочі модулі
Платформа підтримує автоматичну заміну інструментів.
Модуль розміщення каменю
Укладання валунів масою до 2-3 т.
Будівельник екологічних водозливів
Монтаж екологічних порогів.
Модуль розміщення колод
Розміщення великих колод та кореневих систем.
Дистриб'ютор гравію
Створення нерестових майданчиків.
Модуль відновлення осаду
Локальне перерозподіл наносів без масштабного поглиблення русла.
Модуль встановлення BioMat
Монтаж біоматів та кокосових валиків.
Модуль посадки
Висаджування дерев, чагарників та прибережної рослинності.
Плаваючий конструктор середовищ існування
Складання та встановлення плавучих островів.
Модуль розгортання датчиків
Монтаж обладнання Living Mountain Observatory.
Відновлення русла
Платформа здатна:
формувати нові вигини русла;
створювати перекоти;
будувати вир;
встановлювати валунні гряди;
відновлювати заплавні рукави;
створювати бічні протоки;
формувати зони акумуляції наносів.
Усі роботи виконуються за цифровою моделлю Гірський цифровий двійник.
Екологічні пороги
Restore L будує:
каскадні пороги;
рибопропускні конструкції;
розподільники потоку;
кам'яні гребені;
протиерозійні споруди.
Кожен об'єкт моделюється гідравлічно до будівництва.
Робота з великою деревиною
Платформа встановлює:
стовбури дерев;
кореневі системи;
дерев'яні острови;
укриття для риб;
природні сповільнювачі течії.
Усі елементи фіксуються екологічними анкерними системами.
Відновлення заплав
Платформа виконує:
відновлення сезонного затоплення;
закриття штучних каналів;
створення нових водойм;
відновлення боліт;
формування фільтраційних зон;
створення місць проживання птахів та амфібій.
Біоінженерне зміцнення берегів
Використовуються:
валуни;
деревина;
живі вербові конструкції;
кокосові валики;
георешітки;
біомати;
місцева рослинність.
Жорсткі бетонні конструкції застосовуються лише у виняткових випадках.
Посадкові роботи
Restore L здатний висаджувати:
великомірні дерева;
чагарники;
болотяні рослини;
прибережні трави;
водяну рослинність.
Можливе автоматичне подання:
компост;
мікоризи;
біовугілля;
органічних добрив;
вологоутримуючих субстратів.
Система стабілізації
Під час роботи важким маніпулятором використовуються:
Висувні гідравлічні опори
Фіксують платформу щодо дна.
Баластна система
Автоматичне перерозподіл води між понтонами.
Надувні бічні балони
Додаткова плавучість та збільшення поперечної стійкості при важких підйомах.
Система активного контролю крену
Використовує:
НІС;
датчики тиску;
датчики опади;
стрілки тензодатчики.
Рухова установка
Пропонована конфігурація:
чотири електричні водометні рушії;
незалежне управління кожним;
динамічне позиціонування (Dynamic Positioning).
Сумарна потужність:
60-120 кВт.
Максимальна швидкість:
6-8 вузлів.
Робоча швидкість:
2-4 вузли.
Енергетична система
Використовуються:
LiFePO₄ акумулятори;
модульні батарейні блоки;
автоматична берегова зарядка;
можливість підключення до берегової електромережі.
Ємність:
150–300 кВт·год.
Для тривалих операцій можлива інтеграція водневого паливного елемента або дизель-електричного генератора як розширювач запасу ходу, якщо цього вимагають умови експлуатації.
Навігація
Використовуються:
ГНСС РТК;
ЛіДАР;
багатопроменевий ехолот;
боковий сонар;
стереокамери;
тепловізор;
НІС;
візуальна навігація;
автоматичне утримання позиції.
Екологічні датчики
Контролюються:
температура води;
рН;
кисень;
каламутність;
електропровідність;
ОВП;
нітрат;
фосфат;
швидкість течії;
глибина.
Інтеграція з іншими роботами
Restore L працює спільно з:
Рівер Ровер Скаут - Розвідка;
Рівер Ровер Клін - Очищення;
Річкова вантажна платформа - Доставка матеріалів;
Рівер Ровер Сервіс - Обслуговування обладнання;
Дрон TREVO AeroSense - Повітряне картографування;
Обсерваторія «Жива гора»— моніторинг;
Гірський цифровий двійник - Цифрове моделювання;
ДЕРЕВНИЙ ШТУЧНИЙ УМІН - Планування та управління.
Безпека
Платформа автоматично:
обмежує робочу зону крана;
припиняє підйом при небезпечному крені;
контролює розподіл навантаження;
розпізнає людей та тварин;
уникає зіткнень;
складає обладнання під час аварії;
переходить у безпечний режим у разі відмови систем.
Попередня специфікація
| Параметр | Рівер Ровер Ресторей L |
|---|---|
| Довжина | 8–12 м |
| Ширина | 3,5–5,5 м |
| Маса | 6-12 т |
| Корисне навантаження | 5-10 т |
| Опад | 0,35–1,10 м |
| Головний маніпулятор | до 2–3 т |
| Робочий виліт | 6–8 м |
| Допоміжний маніпулятор | 50–150 кг |
| Швидкість | до 6-8 вузлів |
| Автономність | 10–16 годин |
| Батарейки | 150–300 кВт₄ LiFePO₄ |
| Водії | 4 електричні водомети |
| Управління | автономне, дистанційне, напівавтоматичне |
| Навігація | RTK, LiDAR, багатопроменевий ехолот, сонар, камери |
Етапи застосування
Типовий цикл робіт:
Рівер Ровер Скаут обстежує ділянку.
ДЕРЕВНИЙ ШТУЧНИЙ УМІН формує проект відновлення.
Рівер Ровер Клін видаляє забруднення.
Річкова вантажна платформа доставляє матеріали.
Рівер Ровер Ресторей L виконує тяжкі відновлювальні операції.
Рівер Ровер Сервіс встановлює датчики та обслуговує інфраструктуру.
Обсерваторія «Жива гора» контролює зміни.
Гірський цифровий двійник оновлює цифрову модель та оцінює ефективність проекту.
Місія проекту
Відновлення річкового ровера DREVO L - флагманська інженерна платформа системи DREVO Живі горипризначена для масштабного відновлення річкових екосистем без традиційного важкого втручання. Вона поєднує робототехніку, цифрове моделювання, екологічну інженерію та автономне управління, дозволяючи виконувати складні гідротехнічні та природовідновлювальні роботи з високою точністю та мінімальним впливом на навколишнє середовище.