DREVO River Rover Restauración L
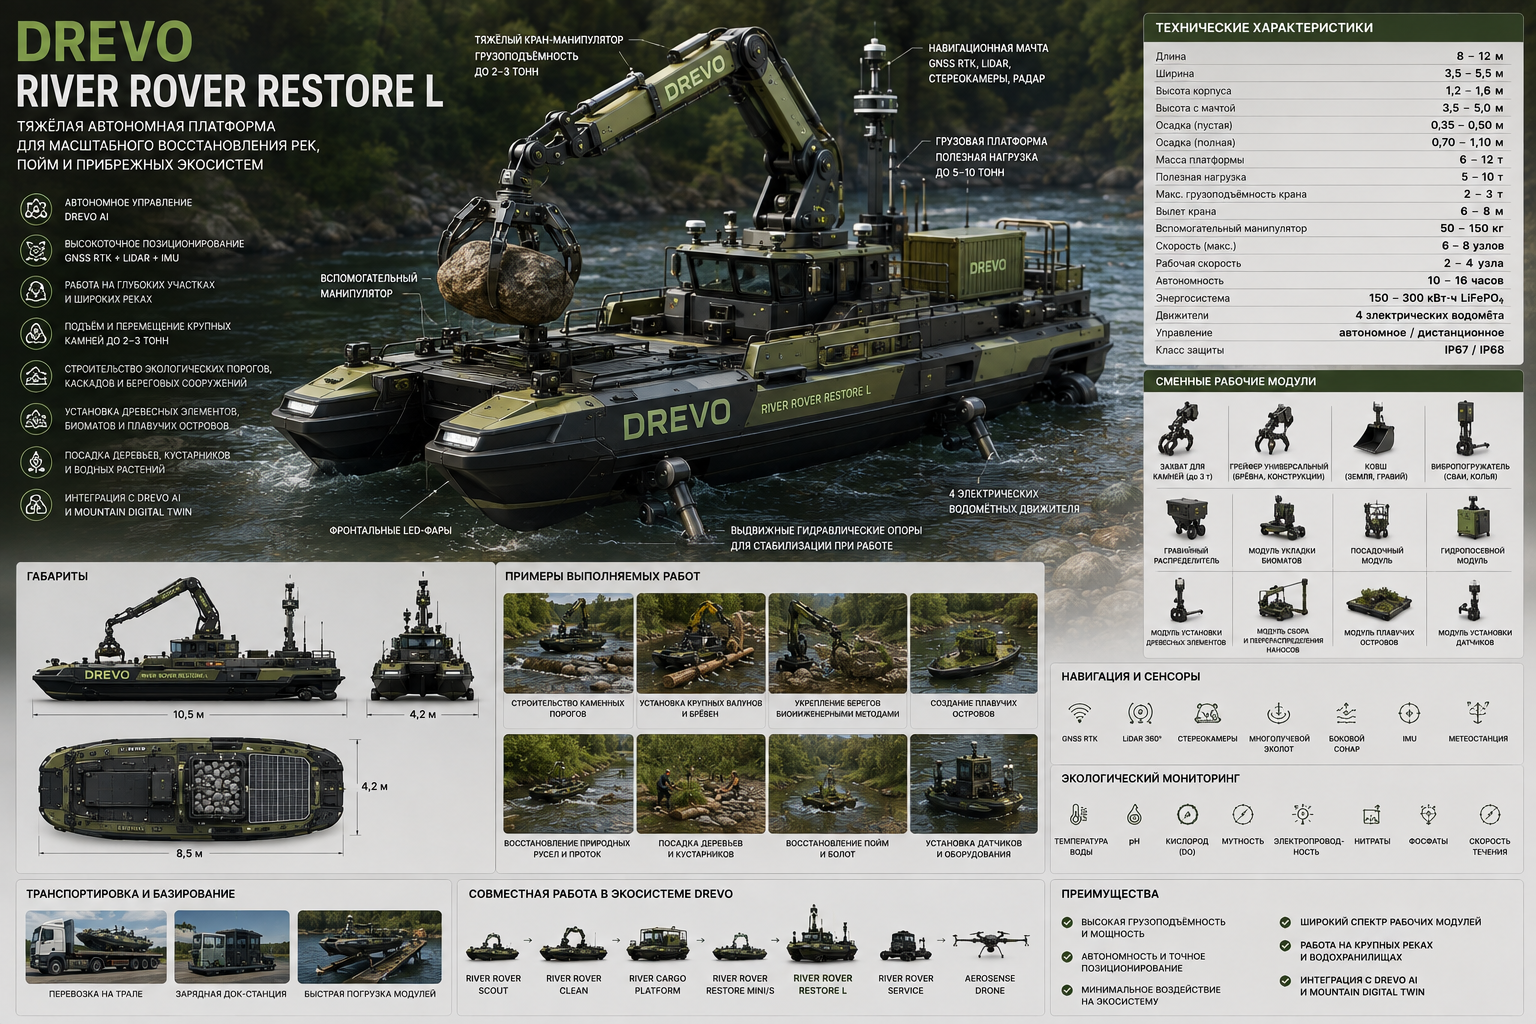
Una plataforma robótica autónoma de alta resistencia para la restauración de ríos, llanuras aluviales y ecosistemas costeros.
Concepto
DREVO River Rover Restore L (RRR-L)— una plataforma de ingeniería autónoma de gran tamaño diseñada para llevar a cabo trabajos de restauración ambiental a gran escala en grandes ríos, lagos, embalses, llanuras aluviales y deltas.
Restaurar L es el representante más poderoso de la familia.Restauración de River Rovery es capaz de realizar trabajos que hoy requieren el uso de excavadoras, grúas flotantes, barcazas y embarcaciones de construcción especializadas.
La característica principal de la plataforma es la combinación de alta capacidad de carga, navegación autónoma, manipulador robótico y control digital a través deIA DE MADERA Y Gemelo digital de montaña.
El principio fundamental:
Trabajos de restauración intensivos con un impacto mínimo en el ecosistema.
Tareas principales
La plataforma está diseñada para:
restauración de grandes cauces fluviales;
construcción de cascadas y rápidos ecológicos;
restauración de llanuras aluviales;
creación de complejos de desove;
colocación de grandes rocas;
instalación de estructuras hidráulicas de madera;
restauración de humedales;
creación de nuevos brazos de río;
construcción de pantanos flotantes;
formación de zonas de filtración;
Instalación de los módulos de ingeniería del Observatorio de la Montaña Viviente.
Principales áreas de aplicación
Utilizado por:
grandes ríos;
amplios valles de montaña;
lagos;
embalses;
llanuras aluviales;
deltas;
estuario;
lagunas;
zonas costeras.
Arquitectura de la plataforma
El Restore L está construido utilizando un diseño de catamarán pesado.
El diseño incluye:
dos pontones de gran desplazamiento;
bastidor central de alta resistencia;
cubierta de carga;
grúa robótica de alta resistencia;
manipulador auxiliar;
sistema de contenedores;
estabilizadores hidráulicos;
tanques de lastre;
central eléctrica;
sistema de posicionamiento automático.
Dimensiones principales
| Parámetro | Valor de diseño |
|---|---|
| Longitud | 8–12 m |
| Ancho | 3,5–5,5 m |
| altura corporal | 1,2–1,6 m |
| Altura con mástil | 3,5–5 m |
| Calado sin carga | 0,35–0,50 m |
| Calor a plena carga | 0,70–1,10 m |
| Peso de la plataforma | 6–12 t |
| Carga útil | 5–10 t |
Estructura de potencia
La plataforma se basa en una estructura espacial soldada.
Materiales:
aleación de aluminio marino;
acero estructural de alta resistencia en zonas de alta carga;
protección anticorrosión.
El marco se calcula para:
levantar rocas pesadas;
operación de grúa;
transporte de contenedores;
cargas dinámicas durante las olas.
cubierta de carga
Área útil:
15–30 m².
Destinado a:
rocas;
grava;
madera;
contenedores;
módulos de ingeniería;
materiales de construcción;
plantas.
Se proporcionan soportes y guías estándar para contenedores que permiten la rápida sustitución de los módulos.
Grúa-manipulador robótico
La principal herramienta de trabajo de la plataforma.
Especificaciones de diseño:
| Parámetro | Significado |
|---|---|
| Alcance máximo | 6–8 metros |
| Capacidad de carga en la base | 2–3 t |
| Capacidad de carga a máxima extensión | 500–1.000 kg |
| Ángulo de rotación | 360° |
| Número de grados de libertad | 6–7 |
Usado:
compensación automática de tono;
limitación de carga;
control de modelo digital;
Modo de colocación semiautomático.
Manipulador auxiliar
Se utiliza para:
siembra de plantas;
instalación de sensores;
instalación de biopelículas;
operaciones de precisión.
Capacidad de carga:
50–150 kg.
Módulos de trabajo reemplazables
La plataforma admite el reemplazo automático de herramientas.
Módulo de colocación de piedras
Colocación de rocas de hasta 2-3 toneladas.
Constructor de presas ecológicas
Instalación de umbrales ambientales.
Módulo de colocación de troncos
Colocación de troncos grandes y sistemas radiculares.
Distribuidor de grava
Creación de zonas de desove.
Módulo de recuperación de sedimentos
Redistribución local de sedimentos sin profundización a gran escala del lecho del río.
Módulo de instalación de BioMat
Instalación de bioesteras y rodillos de coco.
Módulo de plantación
Plantación de árboles, arbustos y vegetación costera.
Constructor de hábitats flotantes
Montaje e instalación de islas flotantes.
Módulo de despliegue de sensores
Instalación de equipos del Observatorio de Montaña Viviente.
Restauración del lecho del río
La plataforma es capaz de:
para formar nuevas curvas en el lecho del río;
crear rollos;
construir piscinas;
instalar crestas de rocas;
restaurar los cauces de las llanuras aluviales;
crear canales laterales;
formar zonas de acumulación de sedimentos.
Todo el trabajo se realiza utilizando un modelo digital.Gemelo digital de montaña.
Umbrales ecológicos
Restaurar compilaciones L:
rápidos en cascada;
estructuras de paso para peces;
distribuidores de flujo;
crestas de piedra;
estructuras antierosión.
Cada objeto se modela hidráulicamente antes de su construcción.
Trabajando con madera de gran tamaño
La plataforma instala:
troncos de árboles;
sistemas radiculares;
islas de árboles;
refugios para peces;
retardantes de flujo naturales.
Todos los elementos están fijados mediante sistemas de anclaje respetuosos con el medio ambiente.
Restauración de llanuras aluviales
La plataforma realiza lo siguiente:
restauración de las inundaciones estacionales;
cierre de canales artificiales;
creación de nuevos embalses;
restauración de pantanos;
formación de zonas de filtración;
Creación de hábitats para aves y anfibios.
Refuerzo costero mediante bioingeniería
Usado:
rocas;
madera;
estructuras de sauce vivo;
rodillos de coco;
geomallas;
biopelículas;
vegetación local.
Las estructuras de hormigón rígido se utilizan únicamente en casos excepcionales.
Operaciones de plantación
Restore L es capaz de plantar:
árboles grandes;
arbustos;
plantas de marisma;
pastos costeros;
vegetación acuática.
Es posible la alimentación automática:
compost;
micorrizas;
biocarbón;
fertilizantes orgánicos;
sustratos que retienen agua.
Sistema de estabilización
Al trabajar con un manipulador pesado, se utilizan los siguientes elementos:
Soportes hidráulicos retráctiles
Fijar la plataforma con respecto a la parte inferior.
Sistema de lastre
Redistribución automática del agua entre los pontones.
vejigas laterales inflables
Mayor flotabilidad y estabilidad lateral en ascensos pronunciados.
Sistema de control de balanceo activo
Usos:
NARIZ;
sensores de presión;
sensores de precipitación;
células de carga de la pluma.
Sistema de propulsión
Configuración sugerida:
cuatro unidades de propulsión eléctrica por chorro de agua;
gestión independiente de cada uno;
Posicionamiento dinámico.
Potencia total:
60–120 kW.
Velocidad máxima:
6–8 nudos.
Velocidad de funcionamiento:
2–4 nudos.
Sistema energético
Usado:
baterías de LiFePO₄;
paquetes de baterías modulares;
Carga automática desde la red eléctrica;
Posibilidad de conexión a la red eléctrica costera.
Capacidad:
150–300 kWh.
Para operaciones a largo plazo, se puede integrar una pila de combustible de hidrógeno o un generador diésel-eléctrico como extensor de autonomía si las condiciones de funcionamiento lo requieren.
Navegación
Usado:
GNSS RTK;
LiDAR;
ecosonda multihaz;
sonar lateral;
cámaras estéreo;
cámara termográfica;
NARIZ;
navegación visual;
Mantenimiento automático de la posición.
sensores ambientales
Controlado por:
temperatura del agua;
pH;
oxígeno;
turbiedad;
conductividad eléctrica;
ORP;
nitrato;
fosfato;
velocidad de flujo;
profundidad.
Integración con otros robots
Restore L funciona conjuntamente con:
River Rover Scout- reconocimiento;
Río Rover Limpio- limpieza;
Plataforma de carga fluvial— entrega de materiales;
Servicio River Rover— mantenimiento de equipos;
Dron TREVO AeroSense- cartografía aérea;
Observatorio de la Montaña Viva— monitoreo;
Gemelo digital de montaña— modelado digital;
IA DE MADERA- planificación y gestión.
Seguridad
La plataforma automáticamente:
limita el área de trabajo de la grúa;
Deja de levantar cuando la lista es peligrosa;
controla la distribución de la carga;
reconoce personas y animales;
evita colisiones;
Pliega el equipo en caso de accidente;
Cambia a modo seguro cuando fallan los sistemas.
Especificación preliminar
| Parámetro | Restauración de River Rover L |
|---|---|
| Longitud | 8–12 m |
| Ancho | 3,5–5,5 m |
| Peso | 6–12 t |
| Carga útil | 5–10 t |
| Borrador | 0,35–1,10 m |
| manipulador principal | hasta 2–3 toneladas |
| Vuelo de trabajo | 6–8 metros |
| Manipulador auxiliar | 50–150 kg |
| Velocidad | hasta 6–8 nudos |
| Autonomía | 10–16 horas |
| Baterías | 150–300 kWh LiFePO₄ |
| Conductores | 4 chorros de agua eléctricos |
| Gestión | autónomo, remoto, semiautomático |
| Navegación | RTK, LiDAR, ecosonda multihaz, sonar, cámaras |
Etapas de la solicitud
Ciclo de trabajo típico:
River Rover Scoutinspecciona la zona.
IA DE MADERAforma un proyecto de restauración.
Río Rover Limpioelimina la suciedad.
Plataforma de carga fluvialentrega materiales.
Restauración de River Rover LRealiza cirugías reconstructivas complejas.
Servicio River RoverInstala sensores y mantiene la infraestructura.
Observatorio de la Montaña Vivacontrola los cambios.
Gemelo digital de montañaActualiza el modelo digital y evalúa la eficacia del proyecto.
Misión del proyecto
DREVO River Rover Restauración L— la plataforma de ingeniería insignia del sistemaMontañas vivientes DREVODiseñado para la restauración a gran escala de ecosistemas fluviales sin la intervención intensiva tradicional. Combina robótica, modelado digital, ingeniería ecológica y control autónomo, lo que permite realizar trabajos complejos de ingeniería hidráulica y restauración ambiental con alta precisión y mínimo impacto ambiental.