DREVO River Rover Restauración S
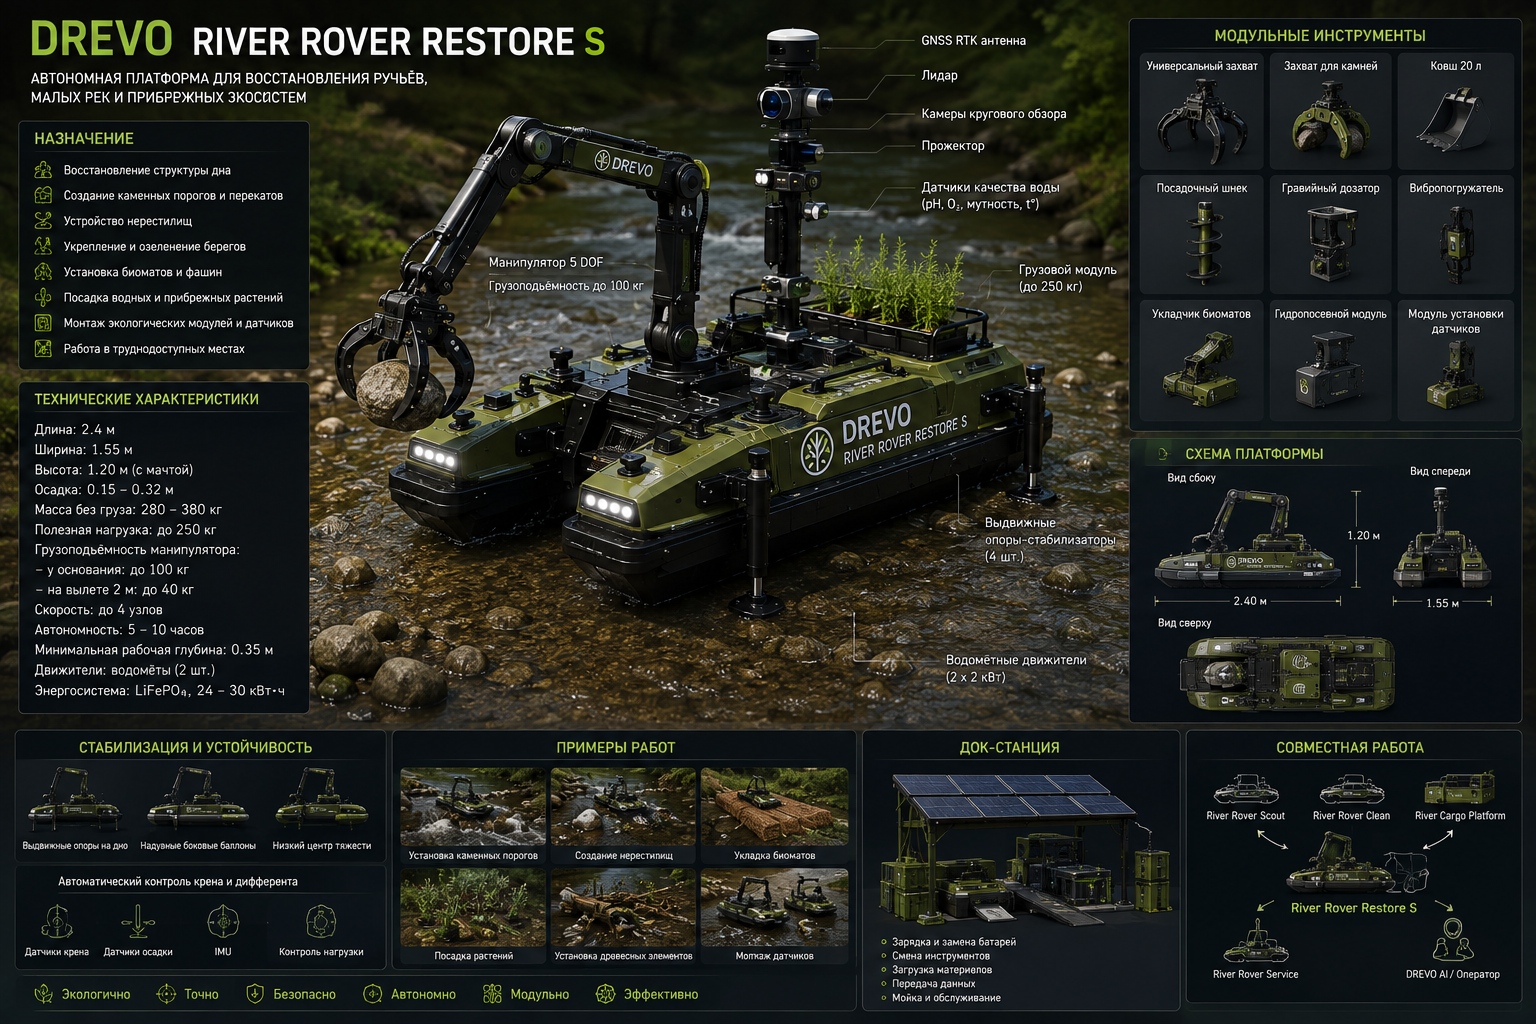
Una plataforma compacta y autónoma para la restauración de arroyos, ríos pequeños y ecosistemas ribereños.
Concepto
DREVO River Rover Restore S (RRR-S)— una plataforma robótica ligera y de bajo perfil para la restauración específica de pequeños arroyos y ecosistemas de aguas poco profundas.
Está diseñado para trabajos en los que no se puede utilizar maquinaria pesada sin dañar las riberas, el suelo y la estructura natural del lecho del río:
en arroyos de montaña;
ríos pequeños;
canales estrechos;
pantanos;
ancianas;
cauces de llanuras aluviales;
zonas de manantiales;
lagunas poco profundas.
La plataforma realiza operaciones pequeñas pero numerosas: colocar piedras, instalar biopelículas, plantar plantas, crear zonas de desove y desplegar módulos ecológicos.
El principio fundamental:
Plataforma de peso mínimo, alta precisión operativa y mínimo impacto en el ecosistema.
Propósito principal
River Rover Restore S se utiliza para:
restauración de los lechos de los arroyos;
Instalación de pequeños umbrales de piedra;
creación de microcascadas;
Colocación de grava y guijarros;
formación de pequeñas zonas de desove;
restauración de riberas erosionadas;
Instalación de rodillos de coco y bioesteras;
plantación de plantas acuáticas y costeras;
colocación de elementos de madera;
instalación de sensores;
mantenimiento de las zonas previamente restauradas.
Principales ventajas
poco calado;
dimensiones compactas;
bajo peso;
Posibilidad de transporte en un remolque convencional;
trabajar sin excavadoras;
alta precisión de posicionamiento;
herramientas reemplazables;
control remoto y autónomo;
aumento mínimo de la turbidez del agua;
la capacidad de trabajar en grupo con otros robots.
Diseño básico
La plataforma está diseñada según el esquema del catamarán.
Elementos principales:
dos pontones sellados;
marco de trabajo central;
pequeño manipulador robótico;
módulo de herramientas reemplazable;
área de carga;
mástil de navegación;
cámaras;
sonar;
sensores de profundidad;
propulsión eléctrica;
soportes estabilizadores.
La disposición en catamarán garantiza la estabilidad durante el funcionamiento del manipulador y permite colocar la herramienta de trabajo entre los pontones.
Dimensiones preliminares
| Parámetro | Valor de diseño |
|---|---|
| Longitud | 1,8–2,8 m |
| Ancho | 1,2–1,8 m |
| altura corporal | 0,45–0,70 m |
| Altura con mástil | 1,2–1,8 m |
| Calado sin carga | 0,12–0,20 m |
| Borrador con carga de trabajo | 0,20–0,35 m |
| Profundidad mínima de trabajo | aproximadamente 0,30–0,40 m |
| Peso de la plataforma | 180–450 kg |
| Carga útil | 100–300 kg |
Los valores son preliminares y se ajustarán tras el cálculo del casco y el equipamiento.
Área de carga
La plataforma de carga compacta está diseñada para el transporte de:
piedra;
grava;
biopelícula;
plantas;
elementos de madera;
sensores;
herramientas.
Dimensiones aproximadas del área de carga:
longitud: 0,8–1,5 m;
ancho: 0,7–1,2 m;
Superficie útil: 0,6–1,5 m².
Para materiales pesados, se disponen contenedores de baja altura entre los pontones.
Manipulador
La plataforma está equipada con un manipulador electrohidráulico o electromecánico compacto.
Características de diseño
| Parámetro | Significado |
|---|---|
| Capacidad de carga en la base | 80–150 kg |
| Capacidad de carga al alcance máximo | 25–60 kg |
| Vuelo de trabajo | 1,5–2,5 m |
| Ángulo de rotación | 270–360° |
| Precisión de posicionamiento | 2–5 cm |
| Peso del manipulador | 40–100 kg |
Al trabajar con objetos pesados, la plataforma baja los soportes estabilizadores.
Herramientas reemplazables
agarre universal
Para:
piedras;
registro;
contenedores;
módulos de planta.
Captura de piedra
Para la colocación precisa de guijarros y pequeñas rocas.
Cucharón pequeño
Para:
eliminación local de lodos;
formación de huecos de plantación;
preparación de las zonas de desove.
Herramienta de plantación
Para:
juncia;
precipitaciones;
plantas acuáticas;
esquejes de arbustos.
Captura de biomaterial
Se utiliza para colocar:
esteras de coco;
redes de yute;
rollitos de verduras.
Martillo vibratorio para pilotes
Para instalar:
estacas de madera;
anclas;
Sujeciones de biopelículas.
Dispensador de grava
Distribuye la grava de manera uniforme por el fondo.
Herramienta sensora
Para la instalación y sustitución de sensores ambientales.
Restauración de pequeños umbrales
El River Rover Restore S crea umbrales con una altura aproximada de:
10–40 cm para arroyos pequeños;
hasta 60 cm con un cálculo de ingeniería aparte.
Usado:
piedra local;
guijarro;
madera;
Sujeciones bioingenierizadas.
El umbral debe:
reducir la velocidad del agua;
no interferir con la migración de los organismos;
tener una base estable;
Disponer de una zona protegida debajo del desbordamiento;
No dirija el flujo hacia la orilla erosionada.
Restauración de las zonas de desove
La plataforma entrega y distribuye:
grava lavada;
guijarros;
pequeñas rocas;
refugios en los árboles.
Se tienen en cuenta los siguientes aspectos al diseñar:
profundidad del agua;
velocidad de flujo;
tamaño del material;
tipos de peces;
temporada de desove;
riesgo de inundación.
No se realizan trabajos durante el período de reproducción activa de especies sensibles.
Trabajar con los bancos
La plataforma realiza lo siguiente:
instalación de rodillos de coco;
colocación de biopelículas;
instalación de la fascia;
plantar esquejes de sauce vivos;
ubicación de los sistemas radiculares;
formación de suaves bordes costeros;
Instalación de pequeñas fortificaciones de madera.
El modelo River Rover Restore S no está diseñado para la construcción de muros de contención de grandes dimensiones.
Módulo de aterrizaje
La plataforma puede aterrizar:
juncos;
tamices;
lirios de pantano;
espadaña, donde es una especie autóctona;
plantas acuáticas;
esquejes de sauce;
arbustos costeros.
El módulo de aterrizaje incluye:
casetes de plantas;
captura;
barrena o punzón;
sistema de suministro de agua;
cámara de control de aterrizaje.
Trabajo en los pantanos
Existe una versión anfibia disponible para pantanos y suelos blandos.
Posibles hélices:
orugas anchas de goma;
hélices de baja presión;
esquís de apoyo desmontables;
Sistemas de propulsión por chorro de agua para natación.
La presión específica sobre el suelo debe ser mínima para no destruir la turba y la vegetación de los humedales.
Estabilización
Durante el trabajo se utilizan los siguientes elementos:
dos o cuatro soportes retráctiles;
pasadores inferiores;
anclas temporales;
vejigas laterales inflables;
Corrección automática de balanceo.
El manipulador se bloquea si:
Se ha excedido la lista permitida;
La masa del objeto no está determinada;
Los soportes no están instalados;
La corriente supera el valor seguro.
Navegación
La plataforma está equipada con:
GNSS RTK;
módulo inercial;
LiDAR;
Cámaras frontal y de 360 grados;
sensores ultrasónicos;
sonar;
sensores de corriente;
sistema de mantenimiento de posición.
En los estrechos arroyos forestales, donde la señal satelital es débil, se utilizan los siguientes métodos:
navegación visual;
Mapa LiDAR;
balizas de radio costeras;
etiquetas locales.
Monitoreo ambiental
La plataforma puede medir:
temperatura del agua;
pH;
oxígeno disuelto;
conductividad eléctrica;
turbiedad;
profundidad;
velocidad de flujo;
estado del material del fondo.
Si se supera el nivel de turbidez permitido, la operación se ralentiza automáticamente o se detiene.
Sistema de energía
Configuración recomendada:
baterías de LiFePO₄;
cartuchos de batería reemplazables;
dos motores eléctricos independientes;
batería independiente para el manipulador;
carga desde una estación en tierra.
Parámetros aproximados:
| Parámetro | Significado |
|---|---|
| Capacidad de la batería | 10–40 kWh |
| Potencia de la hélice | 2 × 1–3 kW |
| Poder del manipulador | 2–8 kW |
| Autonomía en la supervisión | 8–14 horas |
| Autonomía durante el trabajo activo | 4–8 horas |
| Velocidad | hasta 3–5 nudos |
Transporte
El River Rover Restore S es transportado:
en un remolque para coches;
en un camión pequeño;
en la plataforma de carga fluvial;
Mediante helicóptero o dron de carga para zonas de difícil acceso, únicamente en versión ligera.
Posible lanzamiento:
desde la orilla;
desde un pequeño muelle;
a lo largo de las guías;
grúa;
vía River Hub.
Colaboración
Esquema típico:
River Rover Scoutexamina el arroyo.
IA DE MADERAidentifica áreas problemáticas.
Río Rover Limpioelimina los escombros.
Carga fluvial Sentrega materiales.
Restauración de River Rover SInstala umbrales, grava y plantas.
Servicio River Rovercoloca sensores.
El Observatorio de la Montaña Viva supervisa la recuperación.
Modificaciones
Restaurar la transmisión S
Para arroyos de montaña.
Peculiaridades:
mayor protección corporal;
manipulador corto;
trabajar entre piedras;
ancho pequeño.
Restaurar el humedal S
Para pantanos y llanuras aluviales.
Peculiaridades:
chasis anfibio;
baja presión sobre el suelo;
módulo de aterrizaje;
trabajar con biopelículas.
Restaurar el hábitat S
Para restaurar los hábitats.
Peculiaridades:
dispensador de grava;
colocación de madera;
Instalación de módulos subacuáticos.
Restaurar la planta S
Versión de aterrizaje especializada.
Peculiaridades:
mayor suministro de casetes;
aterrizaje automático;
hidrosiembra;
Introducción de preparados biológicos.
Restaurar sensor S
Para la instalación de sensores y equipos científicos.
Especificación preliminar
| Parámetro | Restauración de River Rover S |
|---|---|
| Longitud | 1,8–2,8 m |
| Ancho | 1,2–1,8 m |
| Peso | 180–450 kg |
| Carga útil | 100–300 kg |
| Borrador | 0,12–0,35 m |
| Capacidad de carga del manipulador | hasta 80–150 kg en la base |
| Vuelo de trabajo | 1,5–2,5 m |
| Velocidad | hasta 3–5 nudos |
| Autonomía | 4–14 horas |
| Profundidad de trabajo | desde 0,3 m |
| Conductores | 2 eléctricos |
| Gestión | autónomo y remoto |
| Navegación | GNSS RTK, LiDAR, cámaras, sonar, IMU |
| Herramientas de trabajo | reemplazable |
| Protección electrónica | IP67/IP68 |
Restricciones
River Rover Restore S no es adecuado para:
levantar rocas que pesen más de 100-150 kg sin apoyo externo;
profundización a gran escala del lecho del río;
trabajar en corrientes fuertes;
construcción de presas permanentes;
eliminación de grandes volúmenes de sedimentos del fondo;
trabajo de olas altas;
Sustitución de maquinaria pesada para movimiento de tierras en grandes proyectos.
Su fortaleza reside en la multitud de operaciones pequeñas y precisas.
Efecto esperado
El uso de la plataforma le permite:
restaurar pequeños cursos de agua sin necesidad de maquinaria pesada;
reducir el coste de la mano de obra local;
reducir los daños costeros;
restaurar las zonas de desove;
aumentar la diversidad del canal;
acelerar la supervivencia de las plantas;
trabajar en lugares de difícil acceso;
Mantener un registro digital de cada transacción.
Misión
DREVO River Rover Restauración S— es una estructura ecológica y compacta para pequeños sistemas de agua. No transforma un arroyo en un canal artificial, sino que restaura selectivamente rocas, grava, madera, vegetación y refugios naturales.
Junto con otras plataformas de la familia DREVO, proporciona un ciclo completo:
inspección → limpieza → entrega → restauración → monitoreo → mantenimiento.
Son los miles de pequeños proyectos de restauración en arroyos, manantiales y ríos pequeños los que dan forma a la salud de todo el gran sistema fluvial.