DREVO River Rover Restaurar Mini
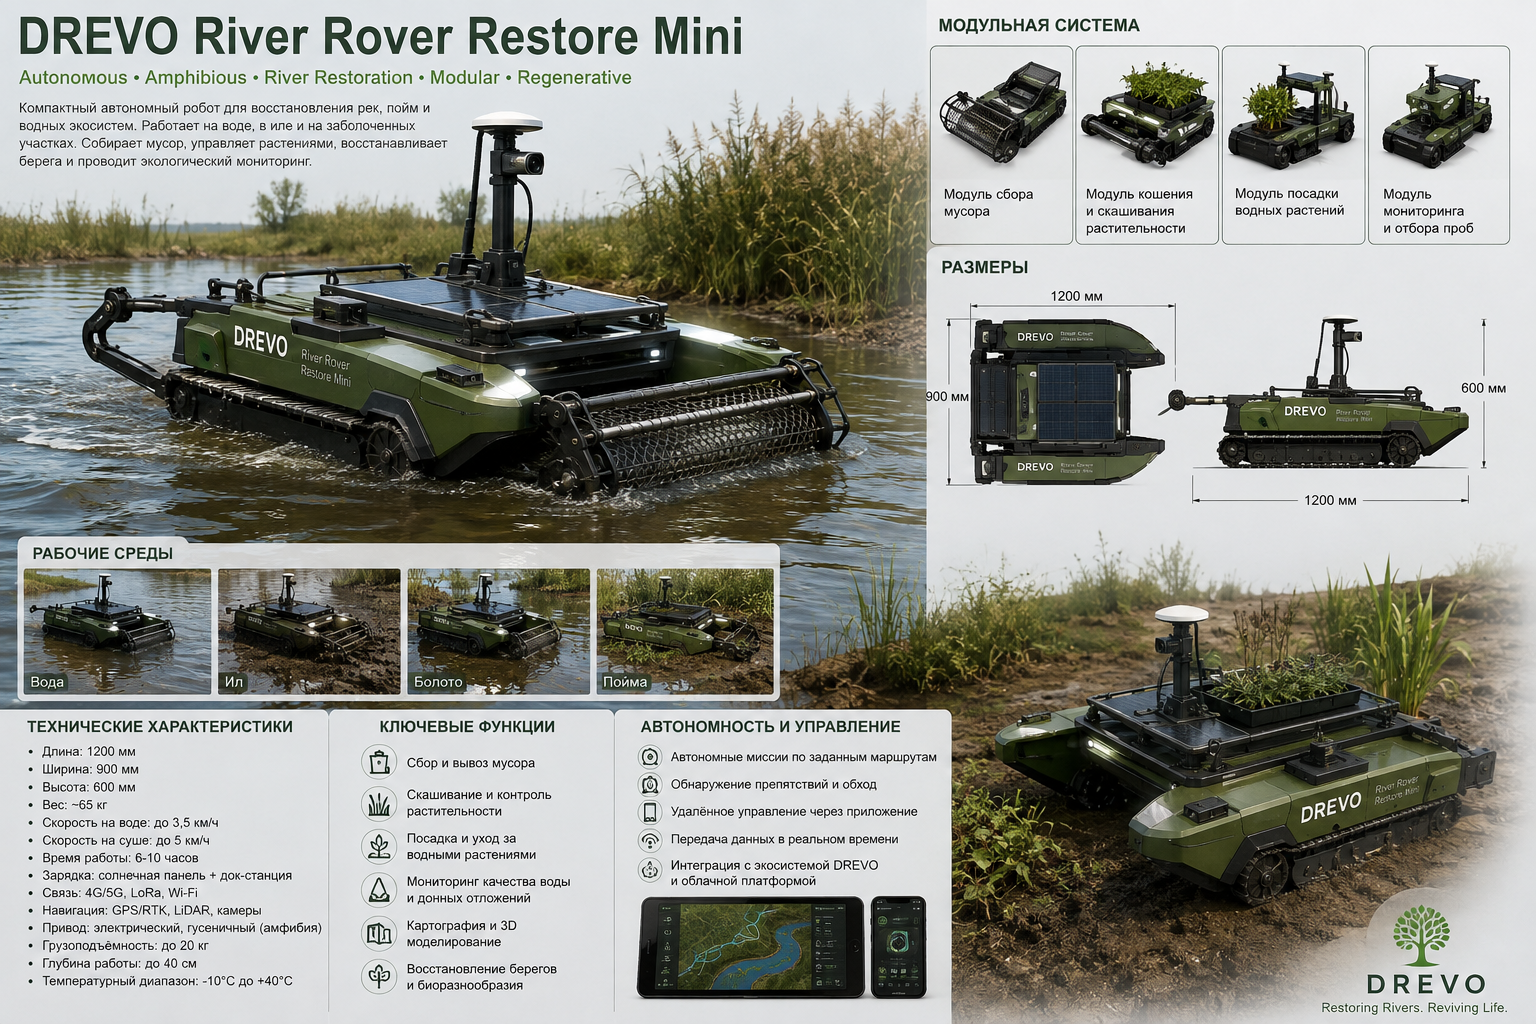
Una plataforma robótica ultraligera basada en el principio de un kayak o una canoa.
Concepto
DREVO River Rover Restore Mini (RRM-Mini)— la plataforma más compacta de la familiaRío RoverDiseñado para restaurar manantiales, arroyos forestales, ríos estrechos y zonas pantanosas donde es imposible transportar maquinaria pesada.
La plataforma es similar en diseño.un kayak (o canoa) ancho y estableCon un módulo de control central. Su casco estrecho garantiza una mínima resistencia a la corriente, un calado reducido y la capacidad de operar incluso en aguas muy poco profundas.
El principio fundamental:
Una sola persona puede trasladar la plataforma a una transmisión remota, tras lo cual esta realiza de forma autónoma las labores de restauración.
Tareas principales
La plataforma está diseñada para:
restauración de manantiales;
formación de pequeños umbrales de piedra;
colocación de rocas individuales;
distribución de grava;
plantación de plantas costeras;
instalación de sensores;
instalación de biopelículas;
fijación de elementos de madera;
estudios de zonas de difícil acceso;
mantenimiento de las instalaciones previamente restauradas.
Dimensiones principales
| Parámetro | Significado |
|---|---|
| Longitud | 2,8–3,6 m |
| Ancho | 0,75–0,95 m |
| altura corporal | 0,30–0,45 m |
| Borrador | 8–15 cm |
| Peso de la plataforma | 40–90 kg |
| Carga útil | 80–150 kg |
| Profundidad de trabajo | de 15–20 cm |
Construcción de viviendas
La base es un caso de tipoKayak de asiento elevado.
Materiales:
polietileno rotacional (HDPE);
fibra de vidrio;
fibra de carbono (versión ligera);
Estructura de aluminio.
En el interior del casco hay compartimentos de flotabilidad sellados.
Sistema de propulsión
Hay tres versiones disponibles:
Río Jet
Dos chorros de agua eléctricos compactos.
Propiedad del río
Dos hélices protegidas en toberas anulares.
Aleta del río
Propulsores de aletas oscilantes para zonas con vegetación densa y mínimo impacto en el fondo marino.
Sistema energético
Usado:
baterías de LiFePO₄;
cartuchos de batería reemplazables;
Panel solar para alimentar aparatos electrónicos.
Parámetros:
| Parámetro | Significado |
|---|---|
| Capacidad de la batería | 2–8 kWh |
| Autonomía | 4–8 horas |
| Velocidad | hasta 5 km/h |
Módulo de trabajo
En el centro del cuerpo se ha instalado un brazo robótico compacto.
Características:
| Parámetro | Significado |
|---|---|
| Partida | 0,8–1,2 m |
| Capacidad de carga | 15–30 kg |
| Doblar | 360° |
| Grados de libertad | 4–5 |
Esto es suficiente para realizar trabajos precisos de restauración de la naturaleza.
Herramientas reemplazables
Compatible con:
agarre de piedra;
barrena de aterrizaje;
esparcidor de grava;
herramienta de instalación de biopelículas;
módulo de plantación;
agarre del sensor;
cucharón pequeño;
Dispensador de semillas y micorrizas.
Compartimento de carga
Los contenedores reemplazables están ubicados en la proa y en la popa.
Posibles opciones:
piedra;
grava;
plantas;
herramientas;
batería;
equipo científico.
Sistema de estabilización
Para garantizar un trabajo preciso, se proporciona lo siguiente:
estabilizadores laterales retráctiles;
pequeños cilindros inflables a lo largo del cuerpo;
mantenimiento automático de la posición;
control electrónico de balanceo.
Durante el movimiento, los estabilizadores se pliegan hacia el cuerpo.
Navegación
El complejo incluye:
GNSS RTK;
NARIZ;
cámaras estéreo;
LiDAR de radio pequeño;
población;
sensores ultrasónicos.
En bosques densos se utilizan los siguientes métodos:
navegación visual (SLAM visual);
balizas de radio locales;
Mapa digital del arroyo.
Monitoreo ambiental
Se miden simultáneamente los siguientes parámetros:
temperatura del agua;
pH;
oxígeno disuelto;
turbiedad;
conductividad eléctrica;
profundidad;
velocidad de flujo.
Transporte
La principal ventaja de la plataforma.
Puede ser transportado:
por una persona;
en la parte trasera de una camioneta;
en el techo del coche;
en un pequeño remolque;
en helicóptero;
dron de carga;
a pie hacia zonas de difícil acceso.
Colaboración
River Rover Restore Mini se puede utilizar con:
River Rover Scout- reconocimiento;
Restauración de River Rover S- operaciones más difíciles;
Plataforma de carga fluvial— entrega de materiales;
Dron TREVO AeroSense- reconocimiento aéreo;
Observatorio de la Montaña Viva— monitoreo;
Gemelo digital de montaña— modelo digital;
IA DE MADERA— planificación de rutas y tareas.
Principales ventajas
calado ultrabajo;
trabajar a una profundidad inferior a 20 cm;
transporte por una persona;
bajo costo;
impacto mínimo en la naturaleza;
posibilidad de aplicación masiva;
alta precisión de restauración;
diseño modular;
trabajar en los lugares más inaccesibles.
Modificaciones prometedoras
Restaurar miniplanta- Plantación automática.
Restaurar mini resorte— restauración de manantiales.
Restaurar mini hábitat— creación de zonas de desove y refugios para organismos acuáticos.
Restaurar mini sensor— Instalación y mantenimiento de una red de sensores.
Restaurar mini encuesta— cartografía y monitoreo ambiental.
Misión del proyecto
DREVO River Rover Restaurar MiniDiseñada para restaurar las zonas altas de las cuencas hidrográficas (manantiales, arroyos forestales y pequeños ríos), la plataforma combina una alta movilidad, un impacto ambiental mínimo y la capacidad de realizar trabajos de restauración precisos donde el equipo tradicional es imposible o inviable.